Ещё недавно импульсный источник питания строился вокруг специализированной аналоговой микросхемы-контроллера, а вся «логика» сводилась к паре резисторов и компенсирующей цепочке. Сегодня во многих блоках питания работает микроконтроллер: он формирует ШИМ, следит за токами и напряжениями, защищает силовые ключи и общается с внешним миром. В статье разберём, зачем нужен микроконтроллер в импульсных источниках питания, как устроено цифровое управление и на что обратить внимание при разработке.
Зачем микроконтроллер в импульсном источнике питания
Аналоговый ШИМ-контроллер хорош своей простотой и скоростью, но его возможности жёстко заданы выводами корпуса и внешней обвязкой. Микроконтроллер превращает характеристики источника в программу, которую можно менять без перепайки платы.
Основные преимущества цифрового подхода:
- Гибкость. Одна и та же плата работает в разных режимах: стабилизация напряжения, стабилизация тока, зарядка аккумуляторов по сложному профилю.
- Сложные алгоритмы. Можно реализовать адаптивную компенсацию, плавный пуск с любой кривой, переключение частоты в зависимости от нагрузки.
- Диагностика. Микроконтроллер фиксирует перегрузки, перегрев, просадки сети и передаёт эти данные по интерфейсу.
- Меньше компонентов. Часть функций, которые раньше требовали отдельных микросхем, выполняется программно.
- Масштабируемость. Из одной аппаратной платформы получается линейка устройств разной мощности.
Как устроен цифровой контур управления
В классическом аналоговом варианте сигнал обратной связи сравнивается с опорным напряжением усилителем ошибки, а затем преобразуется в ширину импульса. В цифровом варианте цепочка выглядит иначе: делитель напряжения, АЦП, вычислительный блок, ШИМ-модуль, драйвер ключа.
Каждый этап вносит задержку. Преобразование АЦП занимает от долей до единиц микросекунд, вычисление регулятора — ещё несколько тактов, обновление регистра скважности синхронизируется с периодом ШИМ. Суммарная задержка снижает запас по фазе контура и ограничивает полосу пропускания. Поэтому в быстрых преобразователях важна не только тактовая частота ядра, но и согласованность работы АЦП и таймера.
Режимы управления
Микроконтроллер может реализовать как управление по напряжению, так и управление по току (пиковое или усреднённое). Управление по пиковому току обычно строят с использованием встроенного аналогового компаратора и ЦАП: порог тока задаётся программно, а срабатывание ограничивает импульс аппаратно, без участия ядра. Это даёт быструю реакцию и сохраняет гибкость настройки.
Что должно быть в микроконтроллере для силовой электроники
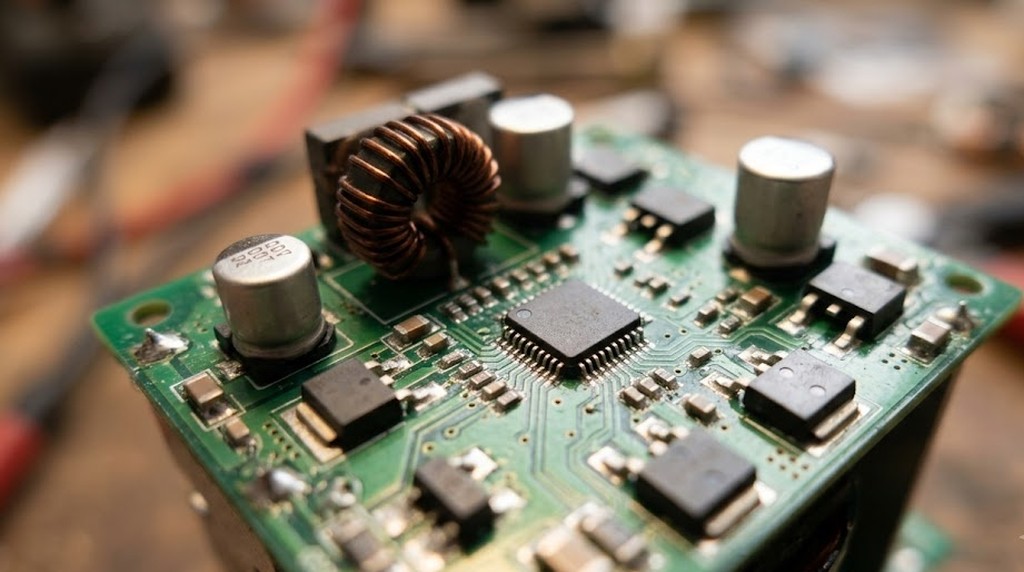
Не любой микроконтроллер подходит для питания. Универсальные модели справляются с медленными задачами, но для высокочастотных преобразователей нужны специальные периферийные блоки.
- Высокоразрешающий ШИМ. Чем выше частота преобразования, тем грубее шаг скважности при обычном таймере. Это приводит к колебаниям выходного напряжения. Поэтому применяют таймеры с подшагом разрешения.
- Быстрый АЦП. Желательно, чтобы запуск измерения был привязан к событию таймера, например к середине импульса, где помех от переключения меньше.
- Аналоговые компараторы и ЦАП. Нужны для аппаратной защиты по току с минимальной задержкой.
- Мёртвое время. Аппаратная генерация паузы между открыванием верхнего и нижнего ключей защищает от сквозных токов.
- Аппаратный сторожевой таймер и аварийное отключение выходов. Если программа зависла, силовая часть должна безопасно остановиться.
Для простых маломощных схем достаточно недорогого восьмиразрядного микроконтроллера. Для мощных систем с корректором коэффициента мощности и резонансными топологиями применяют 32-разрядные ядра или специализированные цифровые сигнальные контроллеры.
Алгоритмы регулирования
Самый распространённый алгоритм — ПИД-регулятор, чаще всего в упрощённом виде ПИ или ПИД с двумя нулями. Его легко реализовать на целочисленной арифметике, а коэффициенты подбираются по частотным характеристикам силовой части.
Для повышения качества применяют дополнительные приёмы:
- Прямая связь по входному напряжению. Скважность корректируется заранее, не дожидаясь изменения выхода, что улучшает реакцию на колебания сети.
- Ограничение интегральной составляющей. Предотвращает «разгон» регулятора при перегрузке и скачок выхода после её снятия.
- Адаптивные коэффициенты. При изменении нагрузки или входного напряжения параметры контура переключаются по таблице.
- Пакетный режим на малой нагрузке. Позволяет снизить потери на переключение и потребление в дежурном режиме.
Защиты и надёжность
Главное правило: защита, от которой зависит сохранность силовых ключей, не должна зависеть только от программы. Быстрые события, такие как перегрузка по току, должны отрабатываться аппаратно — через компаратор и аварийный вход таймера. Программная часть отвечает за более медленные события.
Типовой набор защит цифрового источника:
- ограничение тока по каждому периоду и общее ограничение мощности;
- контроль входного напряжения, включая недо- и перенапряжение;
- тепловая защита по датчику на радиаторе;
- контроль выходного перенапряжения;
- плавный пуск и повторные попытки включения с паузой;
- контроль питания самого микроконтроллера и корректный сброс.
Если источник работает от сети переменного тока, на его надёжность влияет качество входного напряжения. Для питания оборудования от нестабильной сети полезно сочетать импульсный блок с внешней стабилизацией — подробнее об этом в материале про однофазный стабилизатор напряжения 220 В.
Практические советы по разработке
Цифровое управление не отменяет законов схемотехники. Большинство проблем в первых образцах связано не с кодом, а с помехами и разводкой.
- Разделяйте земли. Силовая и сигнальная земли должны соединяться в одной точке, рядом с токоизмерительным элементом.
- Фильтруйте входы АЦП. Простой RC-фильтр и корректное время выборки заметно уменьшают шум измерений.
- Синхронизируйте измерения. Запускайте АЦП в момент, когда ключ не переключается.
- Начинайте с аппаратных защит. Сначала настройте аварийное отключение, затем включайте регулятор.
- Тестируйте на безопасной нагрузке. Первые включения проводите от лабораторного источника с ограничением тока и через токоограничивающий элемент.
- Оставляйте запас по вычислительной мощности. Загрузка ядра выше 70 процентов осложняет добавление функций.
- Используйте отладочные выходы. Переключение вывода в начале и конце обработчика позволяет измерить время вычислений осциллографом.
Типичные ошибки
Начинающие разработчики часто допускают одни и те же просчёты. Первый — выбор регулятора без учёта задержки АЦП и вычислений, из-за чего контур самовозбуждается. Второй — игнорирование квантования ШИМ: при низком разрешении выходное напряжение «дышит» на частоте, кратной частоте преобразования. Третий — размещение чувствительных линий измерения рядом с дросселем и транзисторами. Четвёртый — отсутствие проверки поведения при просадке питания самого микроконтроллера: при неудачном сбросе выходы могут оказаться в неопределённом состоянии.
Отдельно стоит упомянуть программное обеспечение. Любое изменение прошивки силового устройства необходимо проверять на всех режимах, включая короткое замыкание, пуск на ёмкостную нагрузку и резкое изменение входного напряжения.
Вывод
Микроконтроллеры в импульсных источниках питания открывают возможности, недоступные аналоговым схемам: гибкую настройку, диагностику, сложные алгоритмы и единую платформу для разных устройств. Но цифровое управление требует аккуратного выбора периферии, внимания к задержкам контура и обязательных аппаратных защит. Если соблюдать эти принципы, источник получится компактным, экономичным и надёжным.